竞赛项目 / 嵌入式系统
2026 TI 杯 H 题:车载平衡滚球运动控制系统
一个结合循迹、机器视觉与闭环滚球控制的双层机电平台。
2026 年 TI 杯上海市大学生电子设计竞赛 · H 题 · 上海科技大学
H / 2026
项目概览
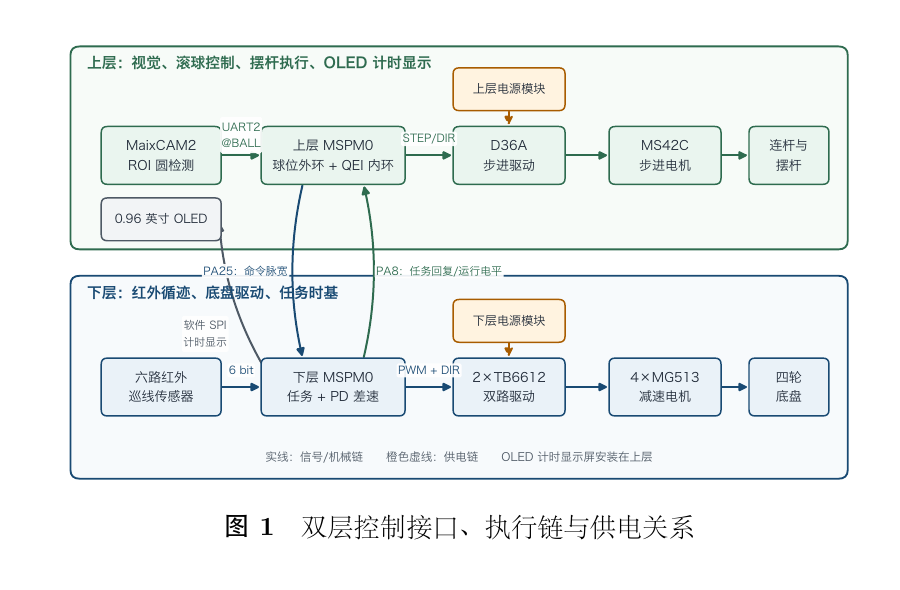
本项目面向 2026 年 TI 杯上海市大学生电子设计竞赛 H 题,设计并实现一辆双层四轮车。下层负责红外循迹、差速驱动、任务计时与 A 点识别;上层使用 MaixCAM2 检测钢球,通过球位外环与 QEI 位置内环控制纵向 PPR 摆杆。
系统摘要
- 下层控制器使用六路红外阵列、加权线位误差、离散 PD 差速校正、分段调速、丢线恢复与任务计时。
- 上层控制器结合 MaixCAM2 圆检测、MSPM0G3507 主控、D36A 步进驱动、MS42C 步进电机和连杆摆杆。
- 两块主控通过双线脉宽接口同步任务选择、执行、查询与运行状态回复。
- 整车在 35 cm × 25 cm 尺寸约束内完成六项实物任务。
系统架构
报告将两个不同时间尺度的控制回路分层运行,再通过任务级通信完成整车协同。
下层 / 底盘循迹
- 六路红外巡线传感器与 LP-MSPM0G3507 主控。
- 两块 TB6612 双路驱动和四台 MG513 减速电机。
- 加权线位误差、离散 PD 四轮差速、分段调速与 A 点识别。
上层 / 滚球控制
- MaixCAM2 ROI 圆检测与 UART2 球位文本帧。
- 球位外环与 QEI 位置内环串级控制。
- D36A / MS42C 步进执行机构驱动纵向 PPR 摆杆。
任务同步
- 使用脉宽编码任务选择、执行与查询命令。
- 下层回复任务状态并维护 OLED 计时显示。
- 任务 1–6 组合底盘运动、滚球控制、计时和停车判据。
测试与结果
报告记录六项实物验收全部通过。其中任务 2 完成一圈的量化结果为 16.8 秒,停车偏差小于 1 厘米。
H-R1 至 H-R6 全部通过
低于 20 s 判据 3.2 s
官方判据为 ≤ 2 cm
竞赛题目要求
实物验收
- H-R1 外部显示与完整录像:通过。
- H-R2 一圈循迹与停车:16.8 秒,停车偏差小于 1 厘米。
- H-R3 定点滚球、H-R4 A 到 B、H-R5 定点一圈与 H-R6 指定球位一圈:通过。
获奖记录
官方获奖名单(初评)将该队列于 H 题、上海科技大学名下。页面只展示与本项目对应的队伍,并保留完整名单 PDF 作为来源。
来源与署名说明
来源说明
技术报告为匿名设计报告。因此页面只记录官方名单中的队伍成员与竞赛结果,不将具体工程任务分配给个人。